엄지 포함 4개 손가락 구조 적용
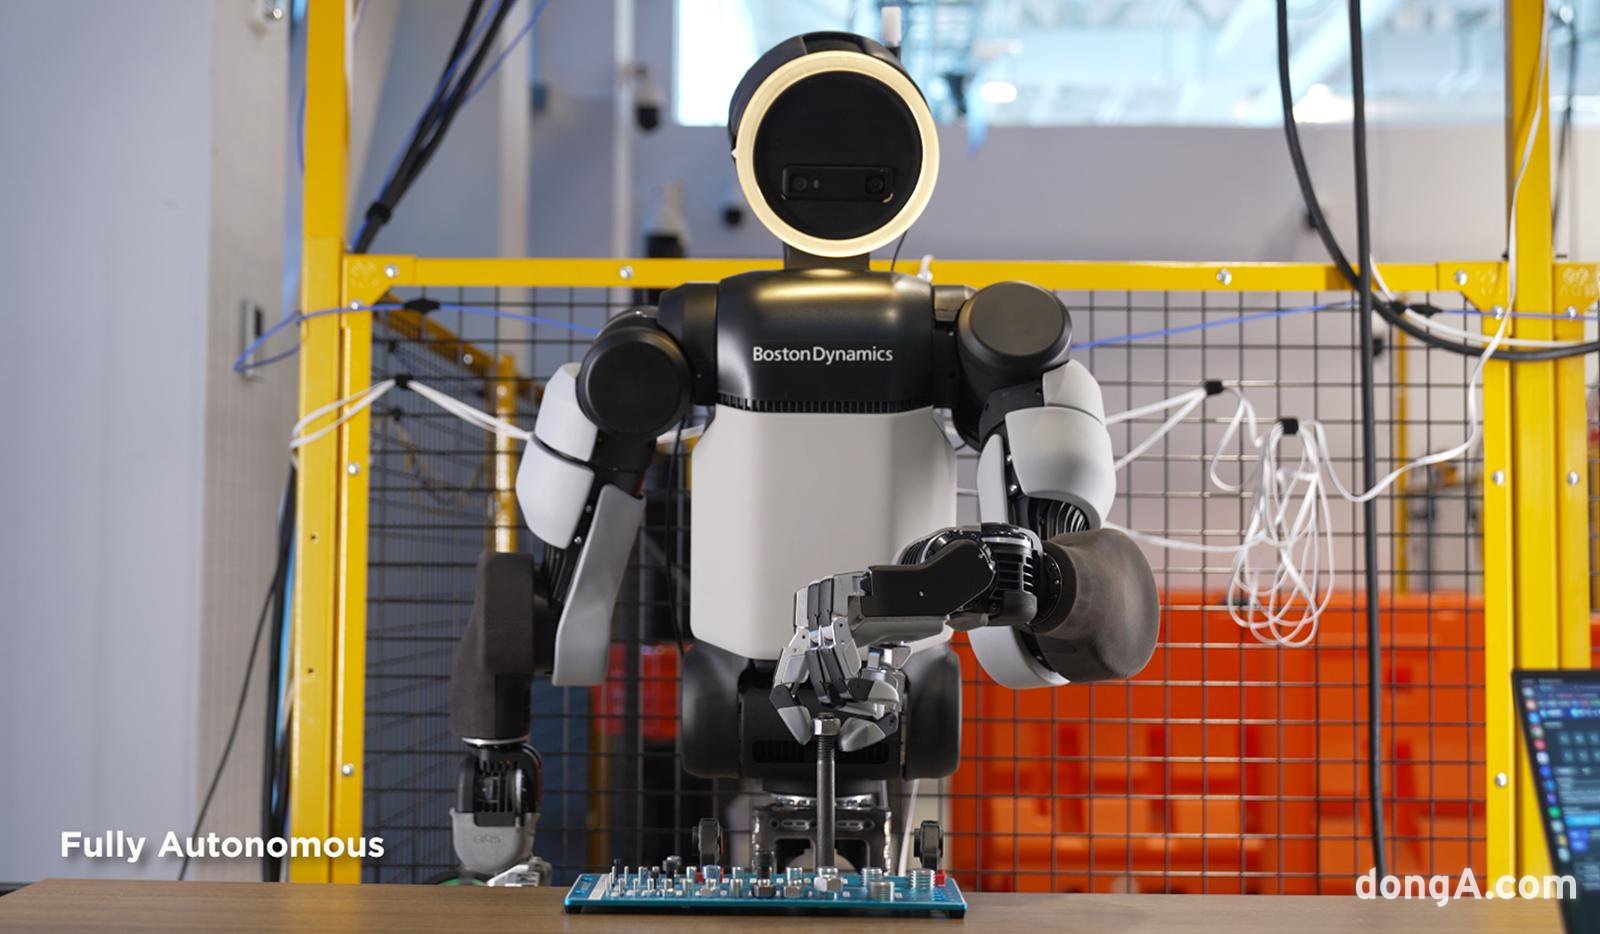
정밀 공구 다루고 부품 조이는 작업 시연
전력 소모·복잡도 줄이기 위해
직원이 직접 새끼손가락 묶고 가동성 실험
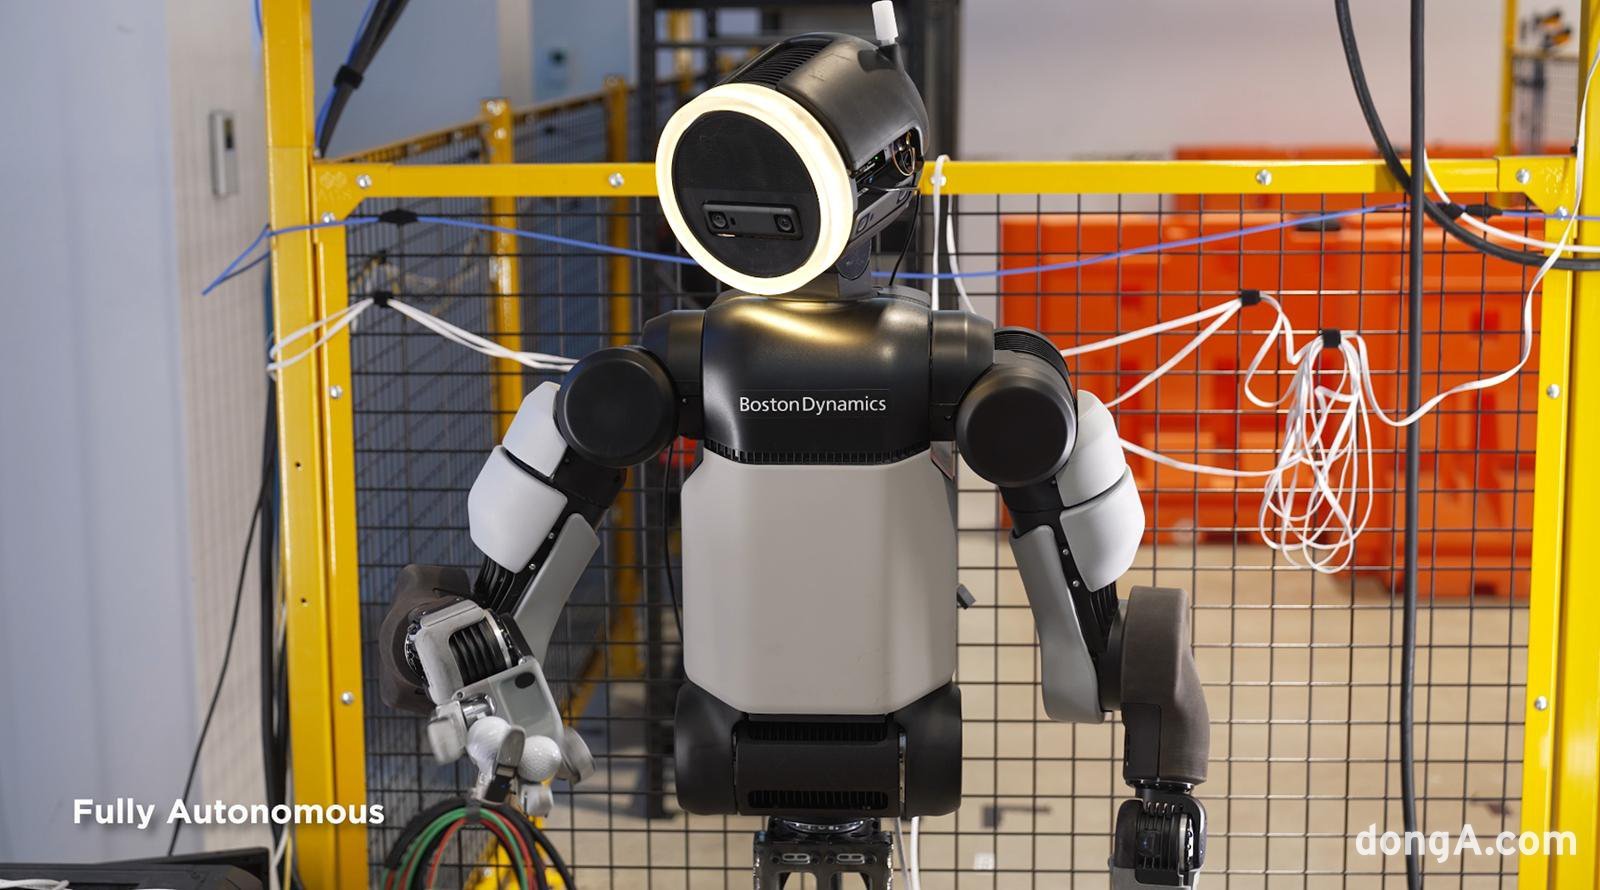
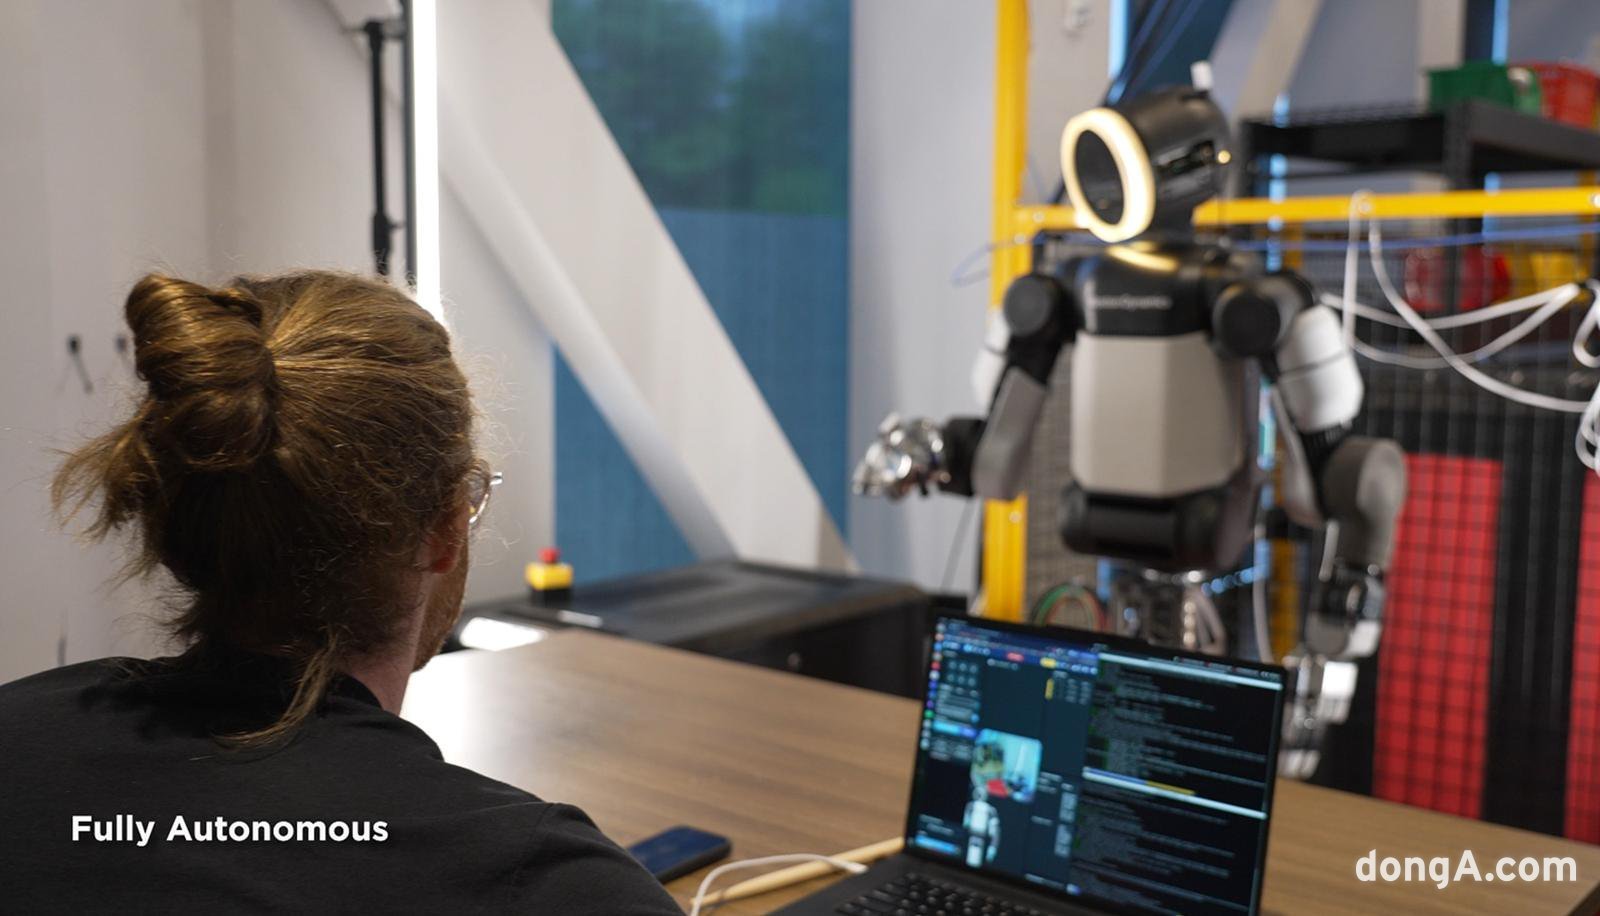
현대자동차그룹의 로봇 공학 전문 계열사 보스턴다이나믹스가 휴머노이드 로봇 ‘아틀라스’에 장착되는 4지 기반 차세대 로봇 핸드를 1일(현지시간) 처음으로 선보였다. 단순한 이동이나 보행 차원을 넘어, 실제 산업 현장에서 요구되는 복합적이고 세밀한 제조 작업들을 연속적으로 수행하는 실증 영상도 함께 공개됐다.
인간 중심으로 설계된 작업장과 공구를 그대로 활용해야 하는 휴머노이드의 특성상 다재다능한 작업 수행력은 로봇 손의 성능에 크게 좌우된다. 이번 시연에서 아틀라스는 새로 개발된 로봇 손을 이용해 고난도 공구 다루기와 소형 부품 조립, 손 안에서의 물체 재배치 과제를 유려하게 해결했다. 드릴 비트를 집어 공구에 장착한 뒤 나무판에 구멍을 뚫는 작업에서는 공구 손잡이를 단단히 쥐는 동시에 작동 스위치를 제어하는 섬세한 힘 조율 능력을 보여줬다. 미세한 부품인 너트를 손가락 끝으로 잡아 회전시키며 체결하는 정밀한 제어 동작도 고스란히 구현됐다.
공구 활용뿐만 아니라 형태와 마찰력이 각기 다른 다채로운 물체를 조작하는 기술도 눈길을 끌었다. 길고 가느다란 드럼 스틱을 손가락 사이로 회전시키거나, 표면이 미끄럽고 단단한 골프공 두 개를 손 안에서 동시에 굴리며 위치를 바꾸는 등 접촉면의 마찰 특성에 맞춰 손가락 마디의 가압력을 실시간으로 조정하는 능력을 증명했다.
기술적 핵심은 관절 유연성을 뜻하는 자유도의 획기적 확장이다. 이전 세대(7자유도) 대비 대폭 늘어난 13자유도를 적용해 엄지손가락에 4개, 나머지 3개 손가락에 각각 3개의 자유도를 부여했다. 5개가 아닌 4개의 손가락 구조를 채택한 배경에는 철저한 효율성 계산이 작용했다. 보스턴다이나믹스 연구진은 시뮬레이션과 3D 프린팅 시제품 검증은 물론, 개발진이 직접 새끼손가락을 고정한 채 일과를 보내는 실험까지 거친 끝에 새끼손가락을 제외하는 편이 구동부 복잡도, 전력 소비, 내구성, 정비 용이성 측면에서 최적의 균형을 제공한다는 결론을 내렸다.
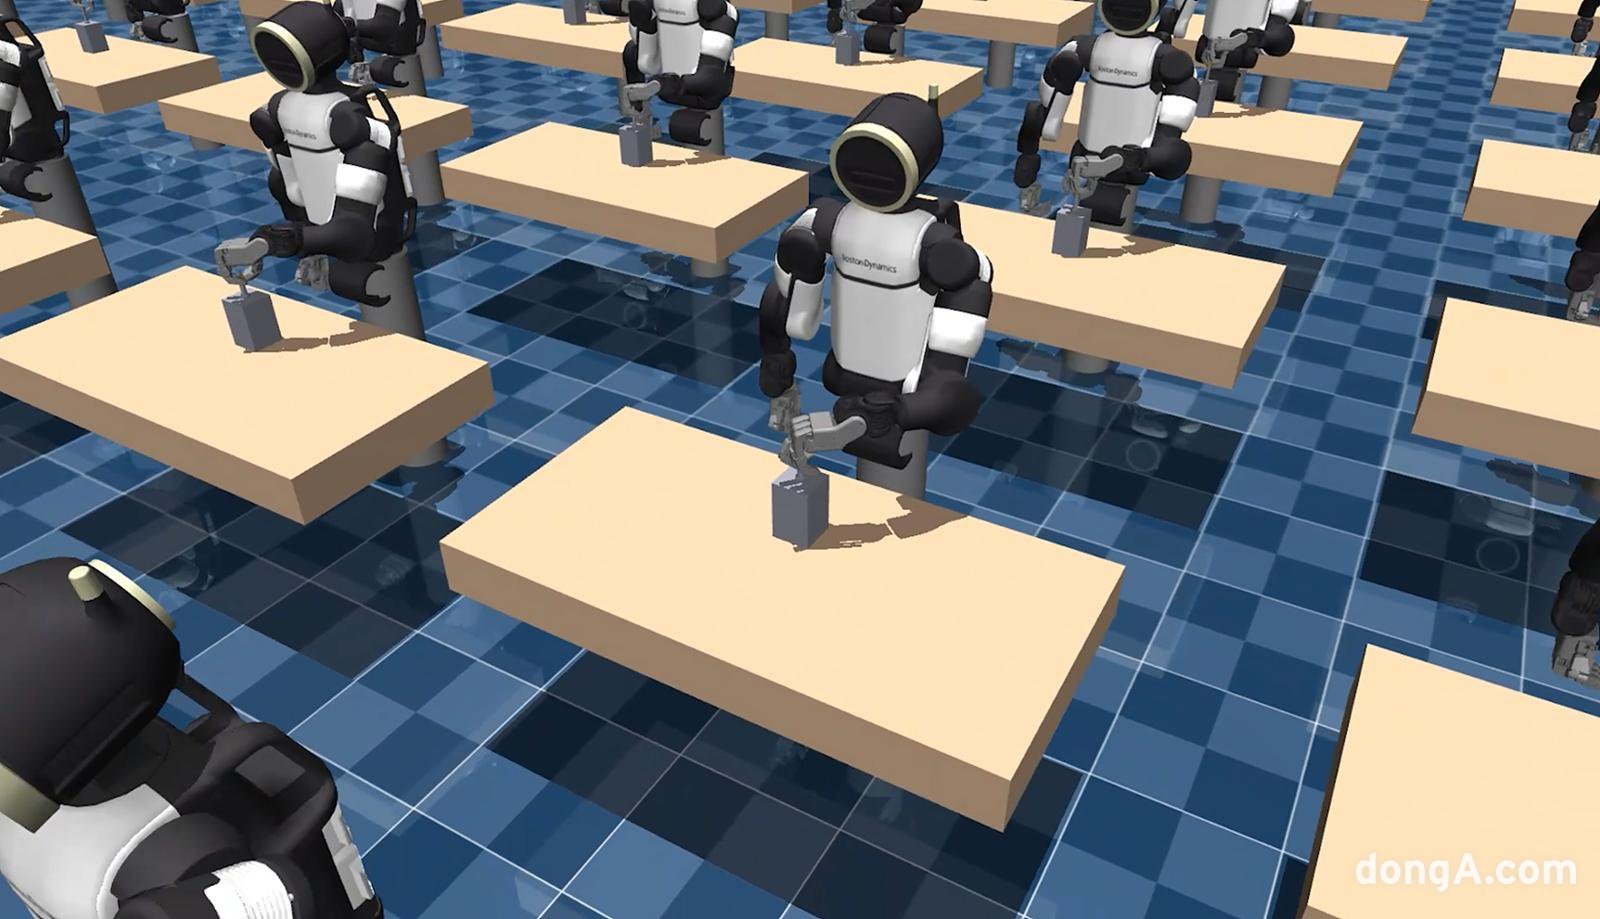
센서 및 소프트웨어 기술도 대폭 고도화됐다. 손가락 끝과 손바닥 부위에 정밀 압력 기반 촉각 센서를 고밀도로 탑재해 미세한 접촉력 변화까지 실시간 감지한다. 가상 공간에서 로봇 동작을 사전 교육한 후 실물 기체에 이전하는 ‘심투리얼’ 강화학습 기법을 도입함으로써 모터 토크와 마찰력, 외부 간섭 변수 대응력을 극대화했다. 외력이 가해졌을 때 감속기 손상을 방지하고 손가락 위치를 직관적으로 파악하는 가역 구동성과 고유 감각 감지 기능도 내장됐다.
아울러 신형 핸드는 인간 손과 유사한 외형 크기를 유지하면서도 양산성과 정비성을 향상시키기 위해 모듈형 구조로 설계됐다. 보스턴다이나믹스는 최근 현대차그룹의 제조 환경을 본뜬 ‘로보틱스 메타플랜트 응용 센터’를 개소해 실제 공정 데이터를 수집하고 학습시키는 체계를 가동 중이다. 이번 차세대 핸드 결합을 통해 데이터 수집과 가상 학습, 현장 투입, 피드백 재학습으로 이어지는 ‘데이터 플라이휠’ 선순환을 가속화하고 산업 현장 상용화 시점을 대폭 앞당길 계획이다.
김상준 기자 ksj@donga.com
ⓒ dongA.com All rights reserved. 무단 전재, 재배포 및 AI학습 이용 금지
인기 뉴스